
Rumah / Berita / Berita Industri / Cara Memilih Motor Gear DC yang Tepat untuk Aplikasi Dikuasakan Bateri

 bahasa
Industri permohonan
AGV
Robot automatik
Pemotongan laser
Penyortiran Logistik
Stesen kuasa fotovoltaik
Peranti perubatan
Cara Memilih Motor Gear DC yang Tepat untuk Aplikasi Dikuasakan Bateri
Kenderaan berpandu automatik yang perlu menamatkan syif lapan jam pada pek 48 V adalah masalah kejuruteraan yang berbeza daripada pam perubatan mudah alih yang berbasikal selama beberapa minit sehari. Memilih motor gear DC yang betul untuk aplikasi berkuasa bateri menentukan masa jalan, margin gerai dan hayat perkhidmatan sebelum sebarang penalaan perisian boleh membantu. Motor gear DC menggabungkan motor DC magnet kekal dengan kotak gear pengurangan integral yang meningkatkan tork output dan mengurangkan kelajuan output dengan nisbah tetap; dalam peralatan bateri, reka bentuk yang sama tersedia dalam versi berus dan tanpa berus merentas belitan 12 V, 24 V dan 48 V.
Cara Memilih Tork dan Kelajuan Motor Gear DC Yang Tepat
Tork keluaran dan kelajuan menentukan motor, bukan watt katalog. Ukur beban yang sebenarnya digerakkan oleh penggerak: tork larian pada roda atau gelendong, tork pemisah semasa permulaan dan kelajuan tertinggi yang diperlukan mesin. Nisbah kotak gear kemudiannya mengaitkan nilai tersebut dengan aci motor. Apabila beban memerlukan 12 Nm pada 200 rpm dan peringkat pengurangan ialah 10:1, motor mesti memegang 1.2 Nm pada 2000 rpm, iaitu kira-kira 250 W output mekanikal sebelum kehilangan pengawal.
Tambahkan 15-20 peratus ruang kepala pada anggaran pertama untuk rintangan belitan, kendur bateri dan geseran kotak gear. Peraturan praktikal ialah P = T x n / 9.55, di mana P ialah keluaran mekanikal dalam watt, T ialah tork dalam Nm, dan n ialah kelajuan dalam rpm. Untuk contoh yang berfungsi dengan bekas beban yang berbeza, lihat panduan langkah demi langkah kami untuk pengiraan tork untuk motor gear.
Padankan Penggulungan Motor Gear DC dengan Voltan Bateri
Voltan bateri menentukan keluarga motor mana yang layak sebelum sebarang perbandingan prestasi bermula. Luka motor untuk larian 48 V pada pek 24 V menyampaikan kira-kira satu perempat kuasa terkadar kerana skala kuasa dengan kuasa dua nisbah voltan. Betulkan voltan pek dahulu: 12 V untuk alatan mudah alih yang ringan, 24 V untuk pemacu AGV padat dan tiang pengangkat, 48 V untuk platform logistik berkuasa tinggi yang penjimatan semasa paling penting.
| Seni bina | Arus pada 250 W | Keluarga motor | Kesan pendawaian |
| 12 V | 20.8 A | Disikat 90-120 W | Konduktor berat, peleburan 30 A |
| 24 V | 10.4 A | Berus 90-250 W, BLDC | Kabel standard, 20-50 A BMS |
| 48 V | 5.2 A | BLDC 120 W dan ke atas | Konduktor nipis, pengecasan pantas |
Setiap 250 W beban berterusan berharga kira-kira 5.2 A pada bas 48 V, 10.4 A pada bas 24 V dan 20.8 A pada bas 12 V. Pendawaian voltan rendah menjadi mahal dengan cepat.
Selepas voltan pek ditetapkan, periksa belitan terhadap lengkung nyahcas penuh. Pek litium 24 V boleh berada di bawah 21 V pada keadaan cas 20% di bawah beban, dan penggulungan mesti masih menghasilkan tork yang berguna pada voltan itu. Keluarga motor gear tanpa berus voltan rendah kami terluka untuk sampul operasi ini.
 Motor Gear DC Tanpa Berus 24V untuk Aplikasi Bateri Voltan Rendah Motor gear tanpa berus 24V ini digulung untuk mengekalkan tork merentasi lengkung nyahcas penuh pek litium, yang sesuai dengan sistem dipacu bateri. Dinilai 25-400W pada 3000 RPM dengan tork 0.08 N·m, ia memberikan kecekapan 85-92%, memanjangkan masa larian berbanding alternatif yang disikat. Lihat Produk →
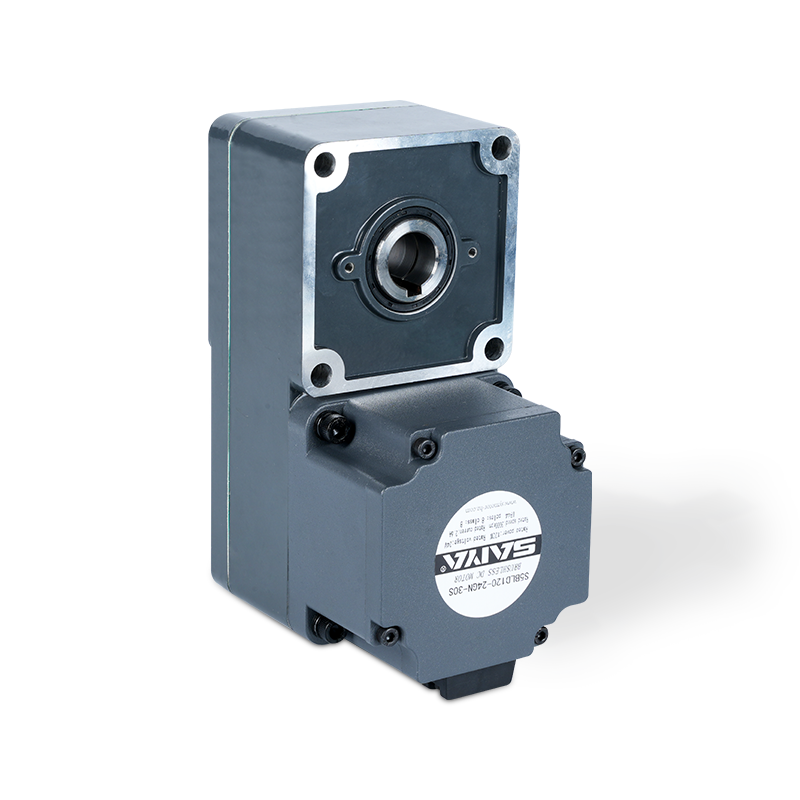 Motor Gear Tanpa Berus 48V dengan Julat Tork Lebih Tinggi Untuk pek bateri voltan lebih tinggi, motor gear tanpa berus 48V ini menawarkan tork 0.2-1.27 N·m merentas 25-400W, mengekalkan kecekapan sepanjang julat pengendalian. Reka bentuk tanpa berusnya mengurangkan penyelenggaraan dan hingar, sesuai untuk automasi dan pemanduan kenderaan elektrik. Lihat Produk →
Motor Gear DC Berus vs Tanpa Berus: Di mana Masa Jangka Bateri Diputuskan
Motor gear DC tanpa berus mengembalikan lebih banyak tenaga daripada bateri yang sama kerana kecekapannya kekal pada julat pengendalian. Motor gear DC berus biasanya memuncak antara 70% dan 80%, manakala reka bentuk tanpa berus mencapai 85-92% dalam saiz bingkai yang sama. Pada pek 100 Wh, motor cekap 90% menghantar kira-kira 90 Wh kepada beban; motor berus yang cekap 72% memberikan 72 Wj, jurang masa larian 18-20% sebelum kehilangan penggearan disertakan.
Motor gear DC berus
Kos pengawal yang lebih rendah dan pembalikan mudah menjadikan unit berus menarik untuk alatan bateri kitaran pendek. Berus haus, menghasilkan habuk, dan kecekapan jatuh keras pada beban separa.
Motor gear DC tanpa berus
Kecekapan yang lebih tinggi, hayat perkhidmatan yang lebih lama, EMI yang lebih rendah dan operasi tanpa penderia senyap sesuai dengan gerakan berkuasa bateri yang berterusan. Kos pendahuluan adalah lebih tinggi dan pengawal adalah wajib.
Aliran kecekapan biasa untuk motor gear DC 40-120 W dalam julat 24-48 V.
Dalam gerakan berkuasa bateri, kecekapan bukanlah ganjaran lembaran data. Jurang kecekapan 15 mata menjadi kira-kira 30% lebih haba di dalam kepungan dan 15-20% kurang masa larian pada beban yang sama.
Pilih Kotak Gear mengikut Jenis Beban dan Keadaan Kejutan
Peringkat pengurangan menukar motor pantas dan tork rendah kepada tork yang diperlukan oleh aplikasi, tetapi jenis kotak gear menentukan berapa banyak tork itu bertahan dan berapa lama tahap itu bertahan. Kotak gear planet mengagihkan beban merentasi beberapa gear planet, yang meningkatkan ketumpatan tork, mengurangkan tindak balas dan meningkatkan kapasiti beban jejarian berbanding dengan peringkat taji selari dengan diameter yang sama. Unit planet bersudut kanan menjimatkan ruang dalam pemasangan stereng dan mengangkat tetapi menambah peringkat serong atau cacing dengan kos kecekapannya sendiri.
| Jenis kotak gear | Tindak balas | Beban jejari | Kecekapan setiap peringkat | Penggunaan bateri terbaik |
| Spur, selari | 0.5-1.0 darjah | Lebih rendah | 97-98% | Penggerak ringan, kejutan rendah |
| Planetari | 0.3-0.8 darjah | Lebih tinggi | 95-97% | AGV memandu, mengangkat, kejutan |
| Sudut tepat | 0.5-1.5 darjah | Sederhana | 90-95% | Stereng padat, lif |
Robot berkuasa bateri dan AGV mengumpul beribu-ribu kitaran permulaan dan pusingan balik setiap syif, jadi kapasiti kejutan lebih penting daripada tork lembaran data puncak. Kotak gear planet dengan tindak balas di bawah 0.8 darjah juga mengekalkan kedudukan boleh berulang apabila motor berjalan dalam kelajuan atau kawalan kedudukan. Motor gear planet tanpa berus 42 mm padat ialah titik permulaan praktikal untuk robot bateri tugas sederhana.
Dalam robotik bateri, penarafan kejutan kotak gear menentukan hayat perkhidmatan lebih daripada nombor tork puncak motor. Peringkat planet dengan tindak balas di bawah 0.8 darjah mengekalkan kebolehulangan kedudukan sepanjang beribu-ribu kitaran.
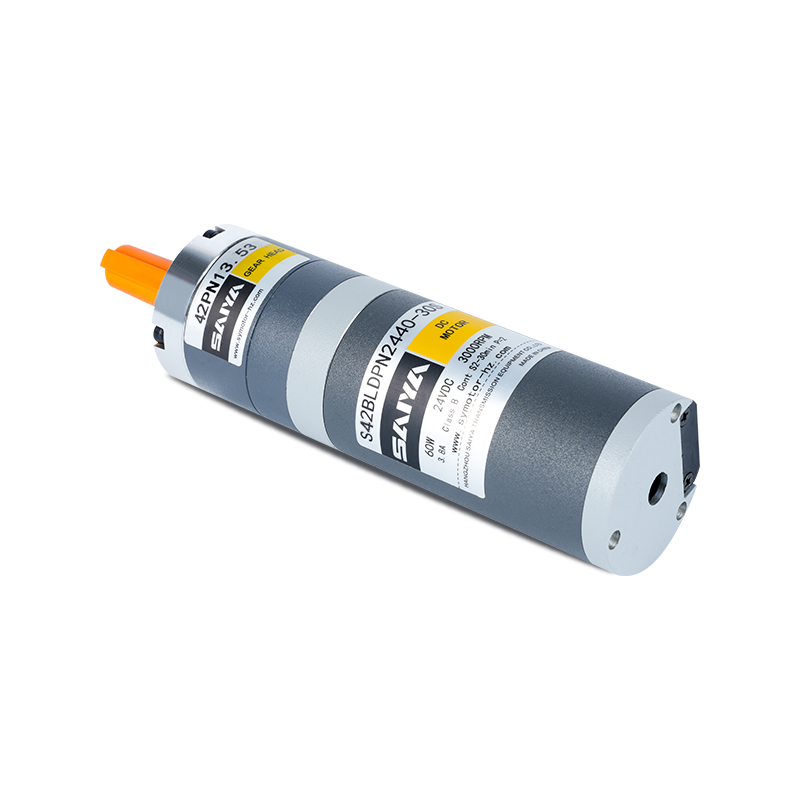 Motor Gear Planet Tanpa Berus 42mm dengan Nisbah Pengurangan Luas Motor planet tanpa berus 42mm padat ini menyediakan nisbah pengurangan daripada 3.7 kepada 307.54, membolehkan kawalan kelajuan dan tork yang tepat untuk robot dan AGV. Dengan tork berkadar 0.048 N·m dan tindak balas yang rendah, ia sesuai dengan kitaran hentian mula dan gerakan terkawal kedudukan. Lihat Produk →
Sahkan Kitaran Tugas, Kenaikan Suhu dan Ambien Sebenar
Motor yang dinilai untuk tugas berterusan S1 pada ambien 40°C akan berkurangan di dalam kandang bateri bertutup yang mencapai 55°C. Kebanyakan penggerak dipacu bateri berjalan dalam S2 masa pendek atau tugas terputus-putus S3, dan rating menentukan berapa lama tork penuh boleh ditahan sebelum penggulungan melebihi had kelas penebat. Sahkan kelas penebat, biasanya Kelas F pada 155°C, dan kenaikan suhu yang dibenarkan pada lembaran data.
Motor DC magnet kekal berjalan pada kelajuan tanpa beban berkadar dengan voltan dan membangunkan tork gerai berkadar dengan arus. Bateri sag menulis semula kedua-dua nilai dalam masa nyata.
Apabila pek 24 V jatuh kepada 21 V pada 20% keadaan cas, kelajuan dan tork yang tersedia turun kira-kira 12%. Tentukan motor untuk hujung rendah lengkung nyahcas dan bukannya voltan rehat, dan rekodkan arus pemutar terkunci serta arus undian kerana kedua-dua penyambung pemacu dan saiz fius.
85-92% Kecekapan puncak tanpa berus biasa
20.8 hingga 5.2 A Arus untuk 250 W dari 12 V hingga 48 V
10,000-20,000 h Tanpa berus service life in continuous duty
10:1 Contoh nisbah gear, keluaran 0.3 hingga 3.0 Nm
Senarai Semak Pemilihan Dikuasakan Bateri untuk Motor Gear DC
Gunakan urutan ini apabila membandingkan sebut harga atau menyemak cadangan pembekal. Ia menangkap kebanyakan ralat saiz dan keserasian sebelum membuat prototaip.
- Tukar tork beban berjalan dan kelajuan tertinggi kepada nilai aci motor menggunakan nisbah kotak gear, kemudian tambah ruang kepala 15-20%.
- Kunci seni bina bateri dan sahkan belitan motor sepadan dengan hujung rendah lengkung nyahcas.
- Pilih tanpa berus apabila masa larian, bunyi bising atau hayat perkhidmatan memacu spesifikasi; pilih berus apabila kos pertama dan pengawal mudah lebih penting.
- Pilih kotak gear yang membawa beban kejutan dan jejarian tanpa memaksa motor yang lebih besar.
- Sahkan kitaran tugas terhadap kelas terma motor di ambien kepungan sebenar.
Jika keperluan masih tidak jelas selepas semakan ini, kongsi profil beban dan spesifikasi bateri dengan pasukan kejuruteraan kami untuk semakan spesifikasi motor sebelum alat atau pensampelan.
Soalan Lazim Motor Gear DC Berkuasa Bateri
Apakah kesilapan yang paling biasa dalam pemilihan motor gear DC untuk peralatan bateri?
Saiz mengikut tork puncak dan bukannya beban berterusan. Puncak permulaan ringkas boleh dikendalikan oleh jisim terma dan kotak gear yang lebih besar sedikit, tetapi operasi berterusan berhampiran tork gerai akan mengatasi had haba, memendekkan hayat berus dan mengalirkan bateri lebih cepat daripada anggaran masa jalan yang dicadangkan.
Berapa lama lagi motor gear DC tanpa berus akan berjalan pada bateri yang sama?
Skala masa jalankan hampir secara langsung dengan kecekapan purata. Pada 85-92% tanpa berus berbanding 70-80% disikat, jangkakan 12-20% lebih masa operasi daripada pek yang sama, serta kurang haba buangan di dalam kandang bateri yang tertutup.
Sekiranya saya memilih motor 24 V atau 48 V untuk pemacu AGV?
Gunakan 24 V untuk AGV padat sehingga kira-kira 250 W di mana BMS dan kabel kekal kecil. Beralih ke 48 V di atas kira-kira 250 W untuk mengurangkan separuh arus, mengecilkan saiz konduktor dan memudahkan pengurusan bateri berkuasa tinggi.
Adakah saya memerlukan kotak gear planet untuk aplikasi berkuasa bateri?
Peringkat planet ialah lalai yang lebih selamat untuk aplikasi bateri permulaan, undur dan beban hentakan kerana ia mengagihkan beban merentas berbilang gear. Jika tugasnya lancar dan berterusan, motor gear aci selari pada nisbah yang lebih rendah boleh menjadi lebih menjimatkan kos.
Produk berkaitan
-
Motor gear induksi 6W ini adalah motor kecil yang cekap, padat dan boleh dipercayai yang sesuai untuk pelbagai aplikasi perindustrian dan isi rumah. Bingkai Motor 60mm x 60mm menjadikannya mudah di...
Lihat butiran -
Motor Gbear 6W berus direka untuk kecekapan dan fleksibiliti, sesuai untuk pelbagai aplikasi. Dengan saiz bingkai padat 60mm x 60mm, ia sesuai dengan lancar ke dalam ruang yang ketat. Motor beroper...
Lihat butiran -
10W Brush DC Gear Motor menawarkan prestasi tinggi dan kebolehsuaian, untuk pelbagai aplikasi perindustrian dan penggemar. Dengan saiz bingkai 60mm x 60mm, motor ini direka untuk dimuatkan ke dalam...
Lihat butiran -
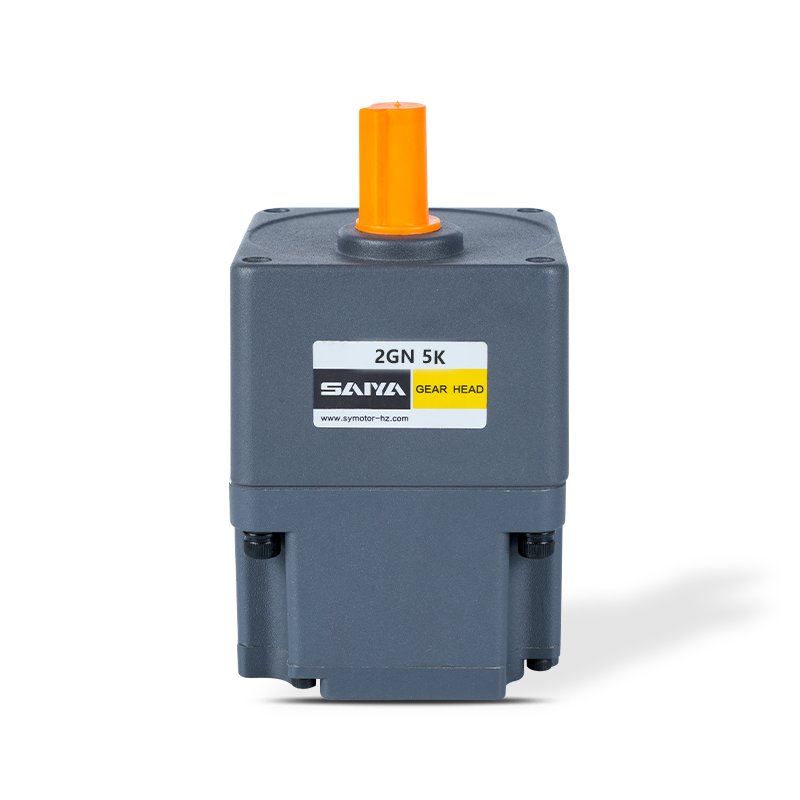
Motor Gear Brushless 24V adalah motor yang serba boleh dan cekap yang direka untuk pelbagai aplikasi. Dengan dimensi antara 60mm x 60mm hingga 104mm x 104mm, motor ini boleh dimuatkan ke dalam pelb...
Lihat butiran -
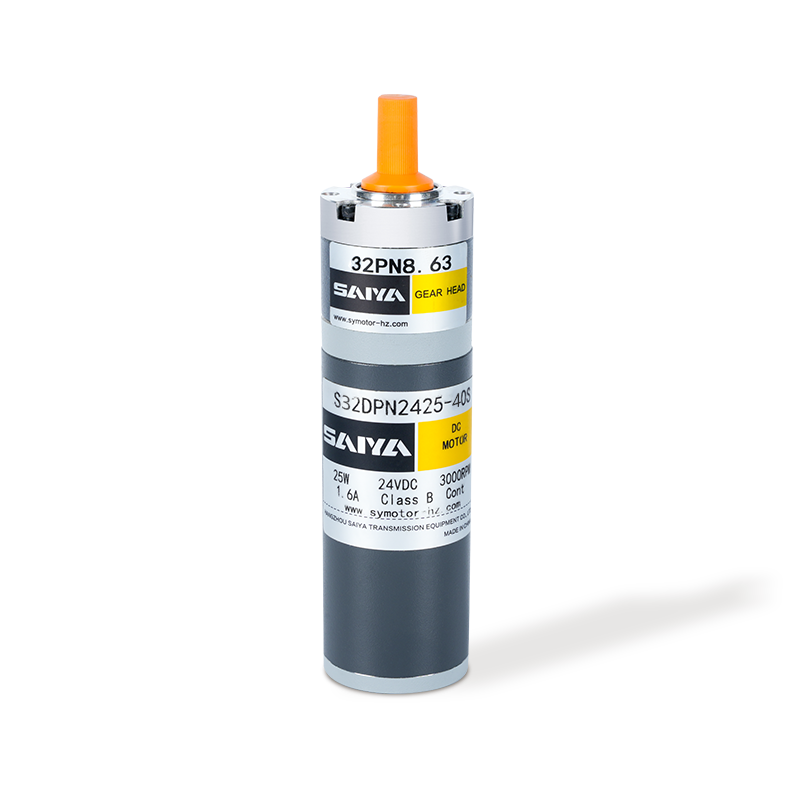
Motor gear planet 32mm adalah penyelesaian yang padat dan cekap yang direka untuk pelbagai aplikasi yang memerlukan tork yang tinggi dan kawalan yang tepat. Dengan diameter 32mm, motor ini sangat s...
Lihat butiran -
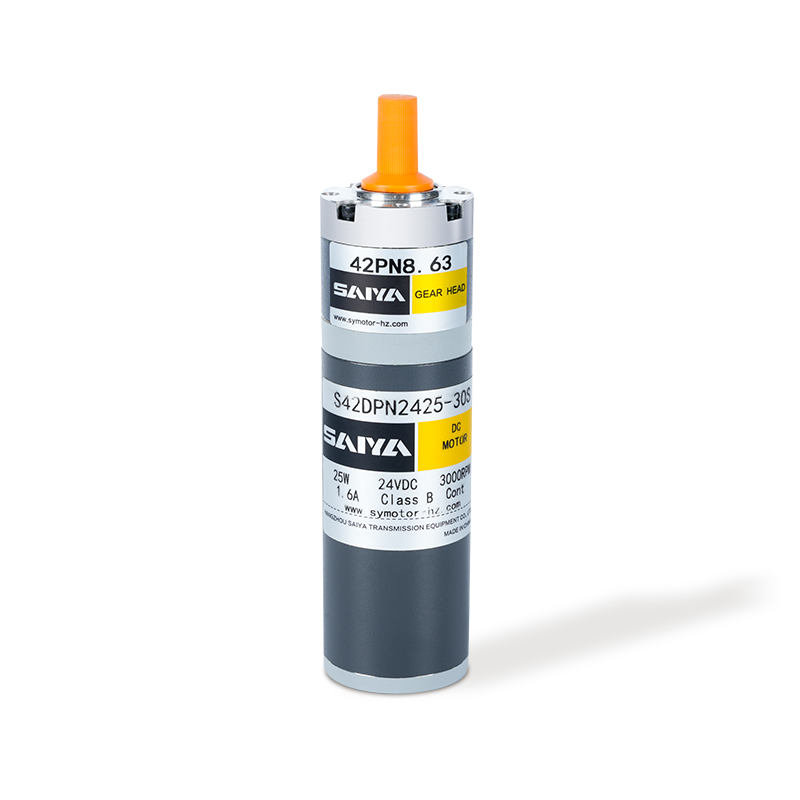
Motor gear planet berus 42mm adalah komponen serba boleh dan cekap yang digunakan secara meluas dalam pelbagai aplikasi yang memerlukan tork dan kawalan kelajuan yang tepat. Dengan arus yang dinila...
Lihat butiran -
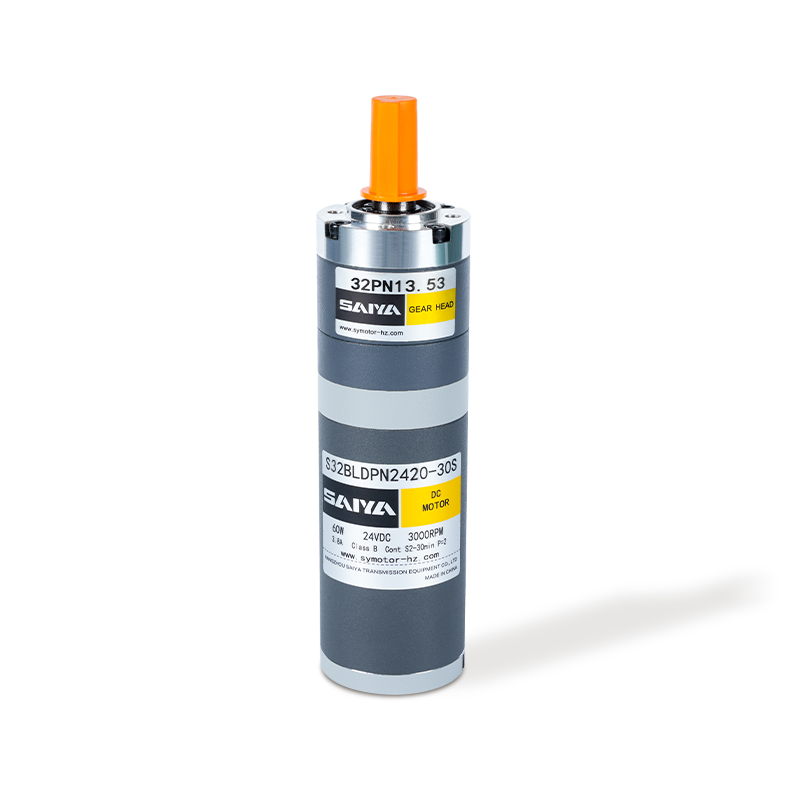
Motor gear planet berus 32mm adalah penyelesaian yang tinggi, penyelesaian padat yang sesuai untuk aplikasi yang memerlukan kecekapan dan kebolehpercayaan. Beroperasi pada voltan yang diberi nilai ...
Lihat butiran -
Motor Planet Tanpa 42mm adalah produk motor kecekapan tinggi yang digunakan secara meluas dalam pelbagai senario yang memerlukan penghantaran ketepatan. Arus yang diberi nilai motor ini ialah 1.3A ...
Lihat butiran -
Kotak gear siri SPE, pelbagai saiz flange dengan model 40, 60, 80, 120, dan 160, direka untuk menyediakan penyelesaian penghantaran kuasa yang cekap dan mantap. Kotak gear ini mempunyai bebibir out...
Lihat butiran -
Siri SPF adalah dengan bebibir output persegi, menampung dimensi dari 40mm hingga 160mm. Bebibir ini direkayasa untuk cemerlang dalam pelbagai aplikasi perindustrian, yang menawarkan prestasi yang ...
Lihat butiran -
Motor gear planet 52mm adalah penyelesaian yang padat dan cekap yang direka untuk pelbagai aplikasi yang memerlukan tork yang tinggi dan kawalan yang tepat. Dengan diameter 52mm, motor ini sangat s...
Lihat butiran -
Motor gear planet berus 62mm adalah komponen serba boleh dan cekap yang digunakan secara meluas dalam pelbagai aplikasi yang memerlukan tork yang tepat dan kawalan kelajuan. Dengan arus yang dinila...
Lihat butiran
Butiran Perhubungan
- TEL: 0086-0571-86951513/86951543
- Fax: 0086-571-86040769
- E-mail: [email protected] / [email protected] / [email protected]
- Pejabat: Hangzhou Saiya Transmisson Equipment Co., Ltd
- Office Address: Bilik 2201, Bangunan Wanyin, Hangzhou City, Wilayah Zhejiang
- Kilang: Zhejiang Saiya Intelligent Manufacturing Co., Ltd.
- Factory Address: Bangunan No.35, Taman Perindustrian Yunhe Zhigu Zhongnan, Xinan Town, Deqing County, Huzhou City, Zhejiang, China
Pautan cepat
Produk
Sekiranya anda berminat
Dalam produk kami,
Sila rujuk kami
Copyright © Zhejiang Saiya Intelligent Manufacturing Co., Ltd. All Rights Reserved.
Pembekal motor pengurangan gear tersuai
